一、什么是Liquid Networks:液态神经网络
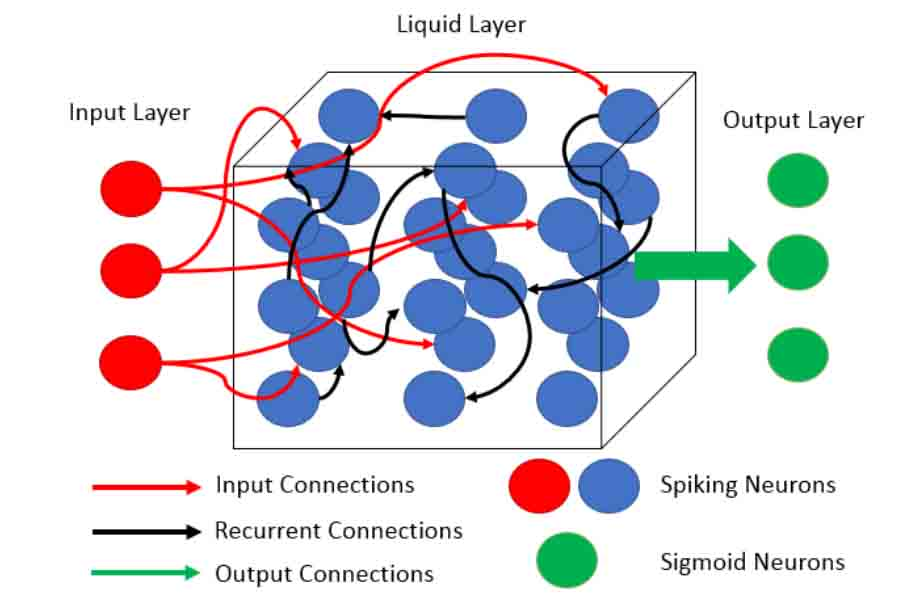
Liquid Networks(液态神经网络,Liquid Time-Constant Networks / Liquid Neural Networks)是 MIT CSAIL 的 Ramin Hasani 等人在 2020-2021 年提出的连续时间递归神经网络变体,灵感来源于秀丽隐杆线虫(C. elegans)神经元的「神经时变常数」机制。其核心思想是把 RNN 隐藏状态的「时间常数(time constant)」由可学习参数动态决定,使每个神经元能根据输入自适应调整响应速度,从而以极少量参数(常 < 1 万)在不规则采样时序、可解释驾驶、神经形态视觉等任务上取得 SOTA。Liquid Networks 因模型小、可解释、对分布漂移鲁棒,被视为迈向「时间表达 AI」与端侧可解释 AI 的代表性新范式。
二、原理
1. 神经元建模:每个神经元用常微分方程 dx/dt = -[1/τ(x, I, θ)] · x + [1/τ(x, I, θ)] · f(x, I, θ) 建模 → 2. 时变常数:τ 不再固定,而是输入 I 与状态 x 的函数,使每个神经元对不同输入以不同速率响应 → 3. ODE 求解:用闭式 ODE 求解器(如改进 Euler)把隐藏状态从 t 演化到 t+1 → 4. 反向传播:通过时间反向传播(BPTT)联合优化 τ 与 f 的参数 → 5. 紧凑架构:典型 Liquid Network 神经元数仅数十到数百,参数 < 1 万 → 6. 部署:可导出为 ODE 形式直接部署到神经形态芯片(如 Intel Loihi)
三、信息卡片
| 中文名 | 液态神经网络 |
| 英文名 | Liquid Time-Constant Networks |
| 缩写 | LTC / Liquid Net |
| 别名 | 液态神经网络、液态时变常数网络、Liquid Neural Networks |
| 提出者 | Ramin Hasani、Mathias Lechner、Alexander Amini、Daniela Rus 等(MIT CSAIL) |
| 提出时间 | 2020 年 12 月预印本,2021 年 NeurIPS / Nature Machine Intelligence 系列发表 |
| 所属类别 | AI 技术 > 深度学习 > 时序建模 > 连续时间递归网络 |
| 核心技术 | 可学习时间常数、ODE 求解、神经动力学、闭式微分方程、神经形态视觉 |
| 主要应用 | 不规则采样时序预测、自动驾驶决策、医疗时序、神经形态视觉、机器人控制 |
四、历史时间线
2018-2019 年:Ramin Hasani 等在 MIT CSAIL 研究 C. elegans 神经元动力学模型,奠定 LTC 理论基础
- 2020 年 12 月:Hasani 等在 arXiv 发布《Liquid Time-Constant Networks》预印本
- 2021 年:Liquid Networks 论文在 NeurIPS 2021 与 Nature Machine Intelligence 系列正式发表,引发对「时间表达 AI」的广泛讨论
- 2021-2022 年:MIT 与 IBM 合作把 Liquid Network 部署到神经形态芯片 Loihi,验证其低功耗、可解释优势
- 2022-2023 年:Liquid Networks 被扩展到不规则医疗时序、自动驾驶端到端决策、机器人控制等场景
- 2024-2025 年:液态网络与 Neural ODE、神经形态计算、Transformer 结合,演化出 Liquid S4、Mamba 等新型时序架构
五、分类
按架构变体:原始 LTC vs Closed-form Continuous-depth(CfC)vs Liquid S4(结合状态空间模型)
- 按求解器:ODE Solver(默认)vs 闭式近似(Closed-form,速度更快)
- 按应用领域:时序预测、自动驾驶决策、医疗信号、机器人控制、神经形态视觉
- 按部署形态:标准 GPU 部署 vs 神经形态芯片部署(Loihi)vs 端侧 MCU 部署
- 按可解释性:标准 Liquid Net(可解释 ODE)vs 与注意力结合的混合架构
六、应用场景
- 不规则采样时序建模:在医疗(ICU 生命体征)、金融(不等间隔报价)等不规则时间序列上达到 SOTA
- 自动驾驶端到端决策:在 MIT 自驾项目 DeepTesla 中,Liquid Network 以 19 个神经元即可解释地完成车道保持
- 神经形态视觉:与神经形态相机(事件相机)天然契合,部署到 Loihi 等神经形态芯片实现低功耗感知
- 医疗与生命科学:在 ICU 监护、麻醉深度监测等可解释医疗 AI 场景中具备差异化优势
- 机器人控制:在四足机器人、无人机等资源受限平台上以极小参数完成在线运动控制
七、优缺点
- 优点:
- 极致紧凑:典型 Liquid Net 神经元数 < 100,参数 < 1 万,资源占用极低
- 可解释性强:ODE 形式可被形式化分析,每个神经元行为可数学刻画
- 分布漂移鲁棒:在训练-测试分布漂移场景下表现优于 LSTM/Transformer
- 天然适配神经形态硬件:可导出到 Loihi 等神经形态芯片,低功耗部署
- 缺点:
- 表达能力受限:参数量过小,在大规模、长序列任务上弱于 Transformer
- 训练速度慢:BPTT 配合 ODE 求解导致训练比标准 RNN 更慢
- 工程生态弱:相对 LSTM/Transformer,Liquid Net 的开源工具链与预训练模型较少
- 适用边界窄:在大语言模型等通用任务上不具竞争力,主要面向时序与边缘 AI
八、常见误区
Liquid Networks = 液体冷却(错:与硬件冷却无关,Liquid 比喻神经元动态时变的「流动性」)
- Liquid Networks 替代 Transformer(错:Liquid Net 主要面向时序与边缘 AI,与 Transformer 在不同任务场景互补)
- Liquid Networks 不需要训练(错:需要 BPTT 联合优化 τ 与 f 的参数,只是参数量极小)
- Liquid Networks 等价于 Neural ODE(错:Liquid Net 是 Neural ODE 思想在 RNN 上的特例,但神经元结构与时变常数设计是其独特创新)
九、关联概念
- 父概念:深度学习 Deep Learning、机器学习 Machine Learning
- 子概念:Transformer架构 · Transformer、Transformer架构、神经形态计算、神经形态芯片
- 兄弟概念:深度学习 Deep Learning、Transformer架构 · Transformer、神经形态计算 Neuromorphic、神经形态视觉
- 对比概念:Liquid Networks vs LSTM、Liquid Networks vs Transformer、Liquid Networks vs Neural ODE
- 应用相关:神经形态视觉、神经形态计算 Neuromorphic、深度学习 Deep Learning、AI 制药

